

Comment un chariot cobot communique-t-il avec son environnement ?
Que signifie la communication pour un chariot cobot ?
Un chariot cobot fonctionne rarement seul. Dans la plupart des applications, il est intégré à une ligne d’automatisation. Il doit donc pouvoir communiquer de manière sécurisée, efficace et flexible avec des machines, des capteurs, des composants de sécurité et des systèmes numériques tels que des MES ou ERP. À cet égard, la communication joue un rôle crucial tant au niveau physique qu’au niveau du réseau.
Dans cet article, nous explorons la manière dont est structurée la communication dans le démonstrateur de Sirris : des simples connecteurs aux réseaux de bus de terrain structurés et aux couplages externes.
Découvrez comment Sirris et la KU Leuven ont conçu un chariot cobot robuste et reconfigurable pour des applications en tôlerie. Téléchargez le casebook COOCK+ ROBUST pour un guide pratique, étape par étape, afin de construire votre propre cobot.
Une communication physique via des connecteurs
Pour certains signaux, un connecteur classique reste la meilleure option. Par exemple :
- Signaux de sécurité : ceux-ci sont connectés directement à l’automate de sécurité. Le chariot cobot et la machine fixe forment ainsi un système de sécurité cohérent
- Codage d’emplacement : un raccordement physique permet au chariot de savoir à quelle machine il est relié. Ce signal permet d’adapter automatiquement les paramètres de zone du scanner de sécurité à l’environnement
Les limites ? Plus vous ajoutez d’emplacements, moins le câblage et les connecteurs sont flexibles. Chaque emplacement supplémentaire nécessite un conducteur de plus à l’intérieur du câble, ce qui complexifie rapidement le système. Cela réduit en outre la reconfigurabilité de ce dernier.
Une communication plus intelligente via le bus de terrain et le protocole MQTT
Afin de limiter le nombre de câbles et rendre la communication évolutive, une solution basée sur un réseau est recommandée.
Le démonstrateur Sirris utilise à cette fin un contrôleur RevPi côté machine. Celui-ci permet de lire toutes les I/O matérielles localement et de les convertir en connexion MQTT avec le cobot.
Avantages de cette approche :
- Les faisceaux de câbles plus épais et rigides sont remplacés par un seul câble réseau ou une connexion sans fil
- Communication bidirectionnelle entre la machine et le cobot
- Les données sont disponibles et transparentes pour le MES/ERP
- Sécurité garantie grâce au cryptage et à l’authentification
- Non lié à une marque, se connecte facilement
L’infrastructure de communication est donc non seulement robuste, mais aussi suffisamment flexible pour permettre des extensions ultérieures ou une intégration à d’autres systèmes.
Manuel ou automatique : privilégiez la clarté
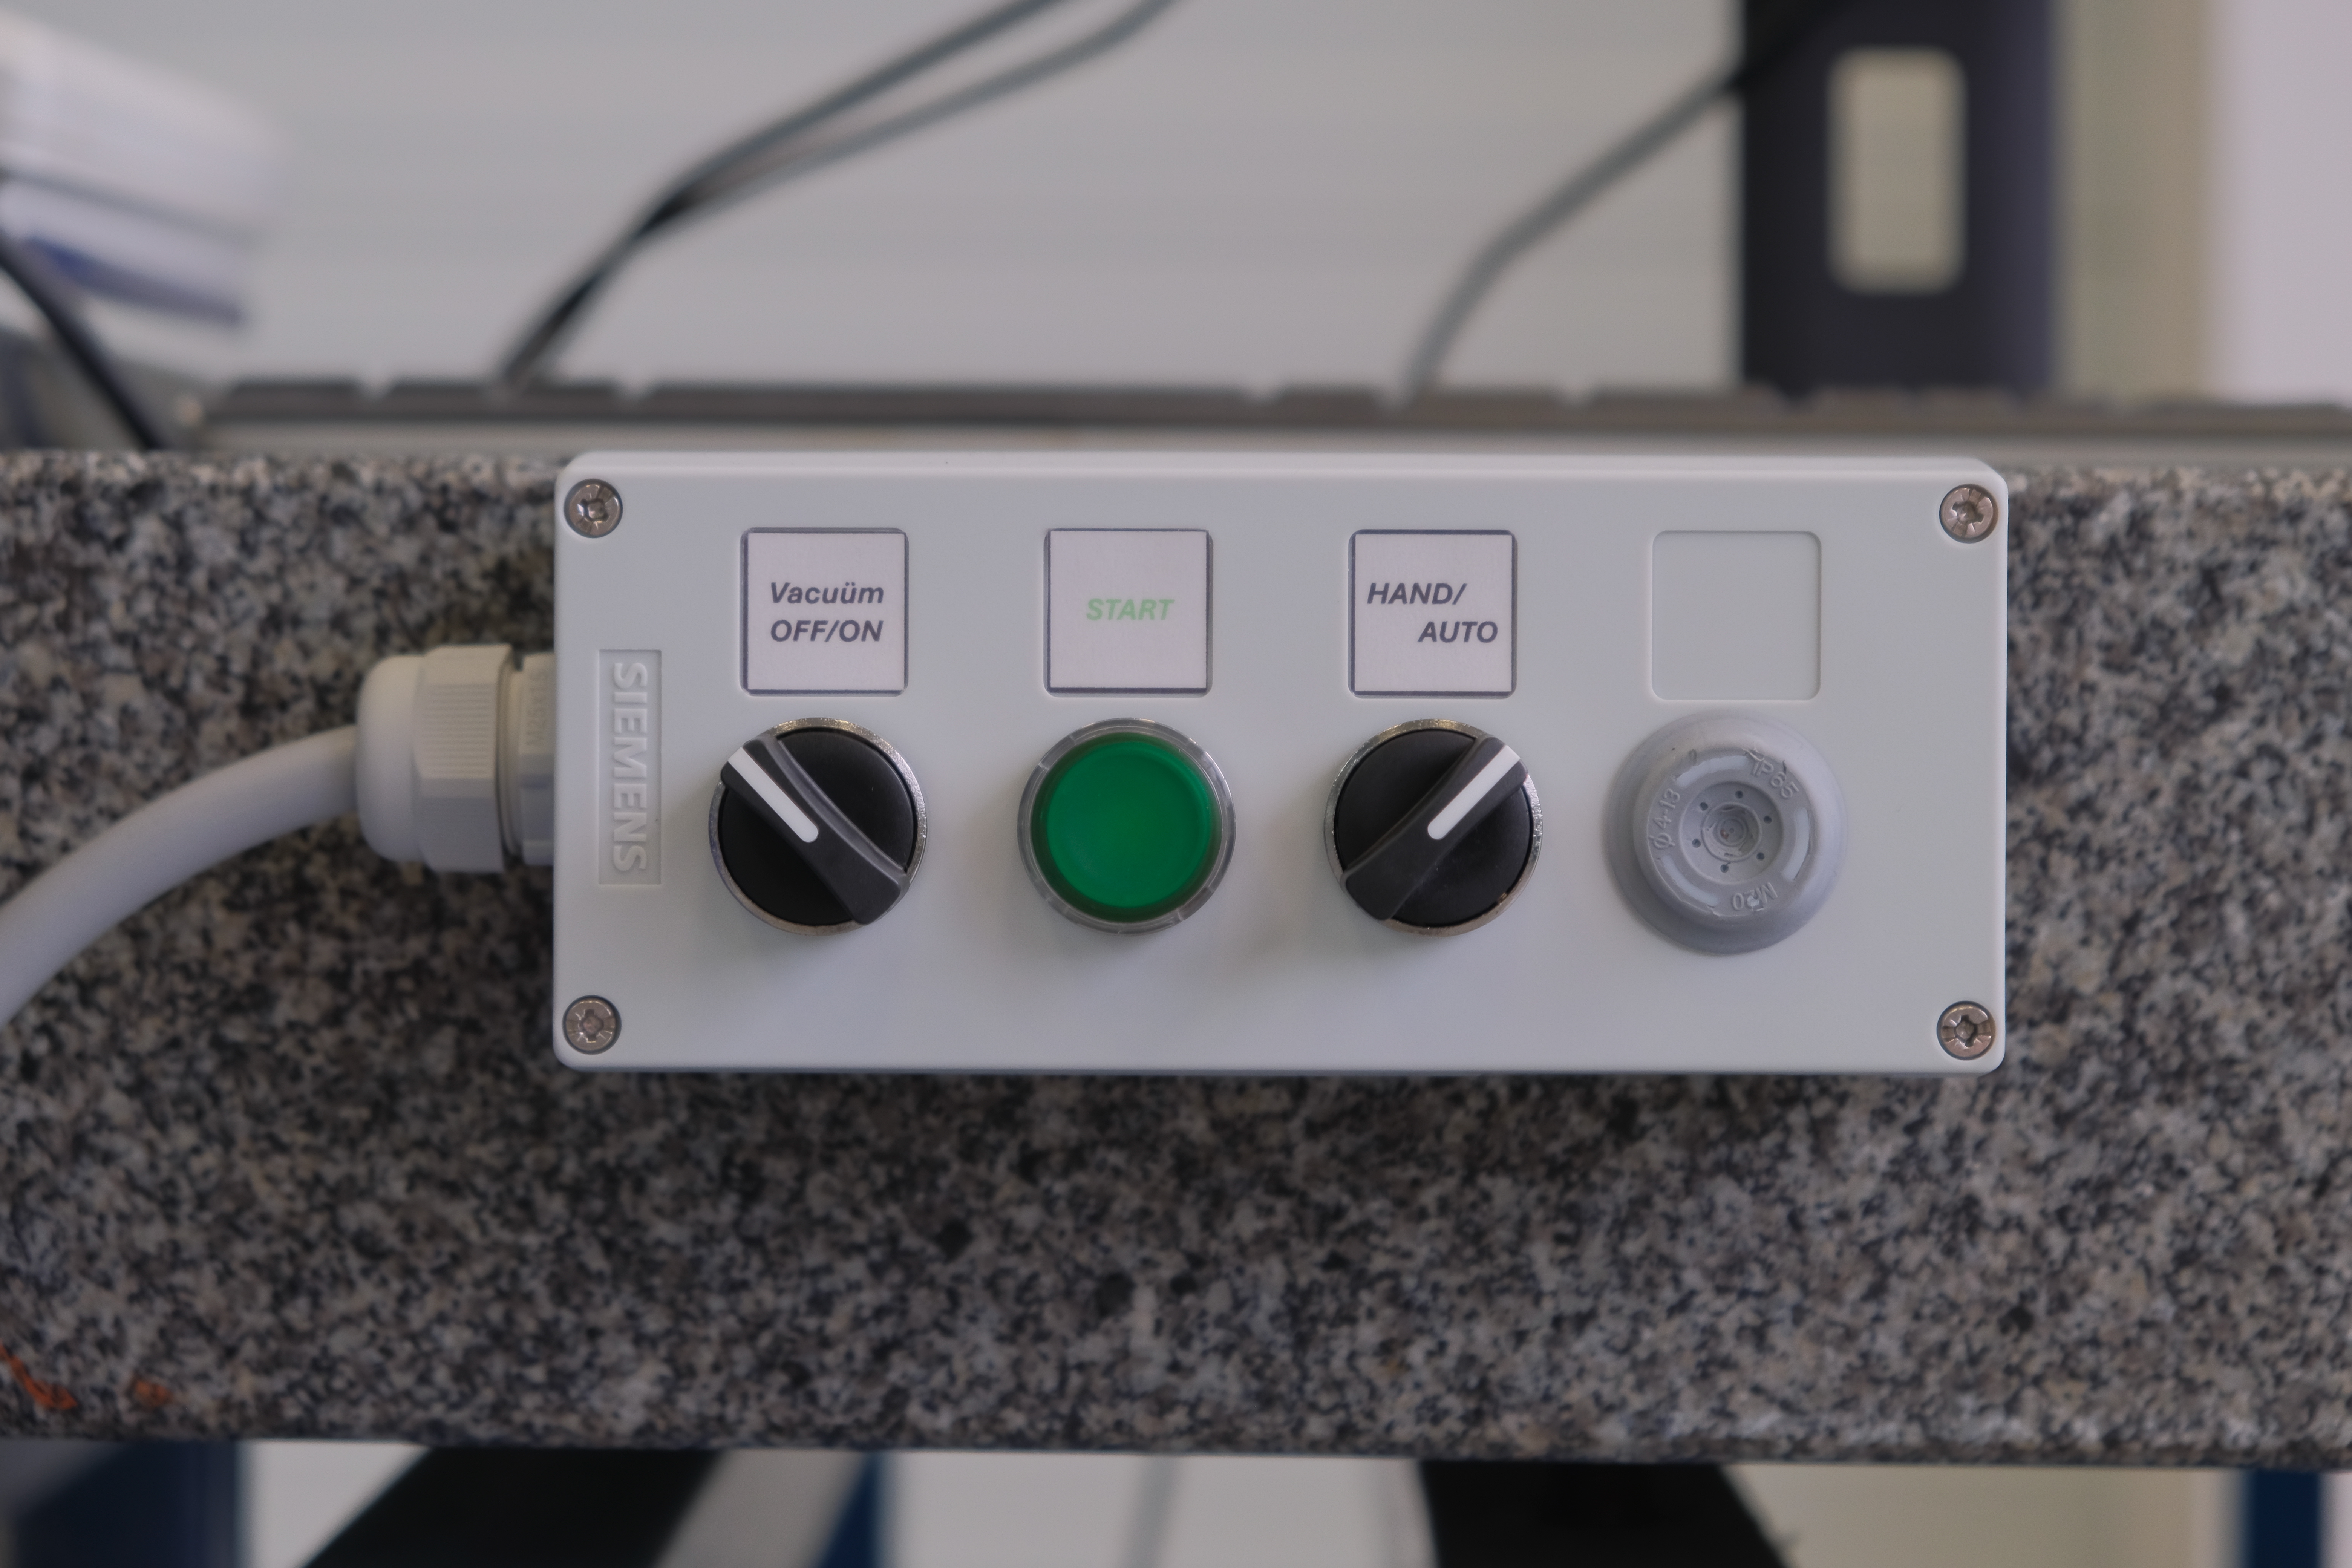
Dans le cadre d’une configuration modulaire, il est important que les opérateurs sachent si le chariot cobot est en mode manuel ou automatique. C’est pourquoi un simple interrupteur est prévu sur chaque machine à laquelle le chariot peut être relié.
Principe important : une machine ne peut pas être utilisée manuellement lorsqu’elle est en mode automatique et inversement. Ce verrouillage physique permet d’éviter tout danger.
Couplages externes avec le MES et l’ERP
Grâce à la communication poussée et à l’utilisation de capteurs, il est parfaitement possible de suivre l’ensemble du processus de travail de manière numérique.
Exemple : grâce au capteur RFID du chariot et à la communication MQTT, les systèmes ERP et MES peuvent savoir sur quel produit le chariot cobot travaille. Cela leur permet de mettre automatiquement à jour le statut de ce produit. En d’autres termes, fini l’administratif.
Cette intégration numérique permet d’automatiser l’ensemble du processus de travail - sans bons de travail sur papier, listes de contrôle manuelles ni communication entre opérateurs, susceptible d’être source d’erreurs.
La communication, moteur d’une collaboration intelligente
Un chariot cobot n’est véritablement utile que s’il collabore de manière fluide avec son environnement. Grâce à une savante combinaison de connecteurs physiques et de communication en réseau avec bus de terrain et MQTT, de nouvelles possibilités apparaissent en matière de flexibilité, de sécurité et d’intégration numérique.
ROBUST | Reconfigurable cOBotic prodUction AsSistanT
ROBUST aide les fournisseurs de tôlerie à production « high-mix-low-volume » à automatiser les tâches répétitives à l'aide de cobots mobiles et reconfigurables. Les petites séries et les commandes variables constituant souvent un obstacle à l'automatisation standard, le projet montre, à l'aide de démonstrateurs, comment les cobots peuvent être utilisés de manière flexible pour diverses tâches telles que le pressage, le soudage, l'ébavurage et le collage. ROBUST offre aux entreprises des outils pratiques et des connaissances pour mettre en place, étape par étape, une production (semi-)automatisée plus efficace.
Découvrez les autres parties du manuel chariot Cobot
Partie 1: construire un chariot cobot : une solution robuste, intelligente et opérationnelle sur le terrain
Partie 2: comment veiller à un alignement parfait de votre chariot cobot ?
Partie 4: des cobots intelligents grâce à la vision 3D par ordinateur
Partie 5: du poste de travail à l'assistant cobot mobile: flexibilisez votre production
Partie 6: comment rendre un cobot mobile plug-and-play grâce au suivi de pose en temps réel
Partie 7: sécurité des cellules de cobots mobiles : comment ROBUST aide les entreprises à se conformer à la réglementation
Partie 8: programmer plus intelligemment avec des cobots : comment ROBUST mise sur la facilité de programmation pour une automatisation flexible


