Programmer plus intelligemment avec des cobots
Dans l’industrie métallurgique, de nombreuses PME sont confrontées à un paradoxe persistant : elles ont besoin d’automatisation, mais leur contexte de production, forte variabilité et petites séries rend souvent les solutions robotiques classiques irréalisables. Le projet COOCK+ ROBUST étudie comment des cellules de cobots mobiles et reconfigurables peuvent malgré tout devenir économiquement viables dans un environnement high-mix, low-volume (HMLV). L’une des clés du succès ? La facilité de programmation.
Plus un cobot peut être reprogrammé rapidement et intuitivement pour une nouvelle tâche, plus les temps d’arrêt sont courts et plus l’investissement est rentabilisé rapidement. Dans cet article, nous expliquons quelles méthodes de programmation sont pertinentes pour les PME, des teach pendants aux instructions robotiques pilotées par l’IA et comment elles renforcent la flexibilité et l’autonomie des cobots dans un environnement de production à changements fréquents.
Découvrez comment Sirris et la KU Leuven ont conçu un chariot cobot robuste et reconfigurable pour des applications en tôlerie. Téléchargez le casebook COOCK+ ROBUST pour un guide pratique, étape par étape, afin de construire votre propre cobot.
Du teach pendant à la planification autonome : qu’entend-on par facilité de programmation ?
Chaque cobot a besoin d’instructions indiquant ses déplacements, sa vitesse et les conditions d’exécution. Ces informations doivent être fournies de manière efficace et précise. La méthode classique repose sur l’utilisation d’un teach pendant, où l’opérateur encode pas à pas les points et définit la logique. Pour des tâches simples et répétitives, cette méthode est efficace, mais dans un contexte HMLV, elle devient rapidement chronophage et sensible aux erreurs.
C'est pourquoi ROBUST a examiné des alternatives telles que :
- La programmation hors ligne (PHL) : programmer sur un PC sans arrêter la ligne de production
- Le Teach by Demonstration (TbD) : guider manuellement le robot à travers le mouvement
- La programmation paramétrique : utiliser un seul programme pour toute une famille de produits et en y injectant des données variables
- La planification pilotée par l’IA : des robots qui planifient leur tâche de manière autonome à partir de capteurs et d’objectifs abstraits
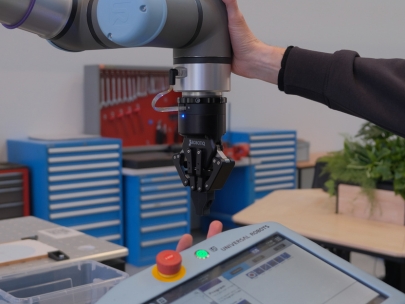
Le Teach by Demonstration : une étape intuitive vers plus de flexibilité
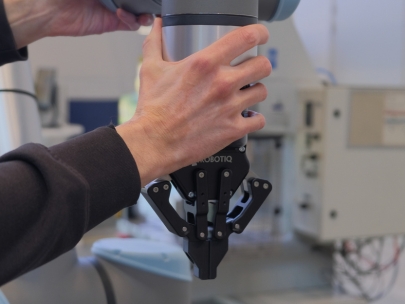
Le Teach by Demonstration offre aux PME sans expertise spécifique en programmation une solution à la fois simple d’accès et puissante. Dans ce processus, l’opérateur accompagne manuellement le bras du robot pour lui enseigner le mouvement requis. Les positions sont automatiquement enregistrées.
Le Path Recording constitue une version plus avancée, permettant d’enregistrer l’intégralité d’un mouvement? par exemple le ponçage d’une surface sous la forme d’une série de points. Cette approche est idéale pour les tâches de finition et réduit considérablement le temps de programmation, même pour des trajectoires complexes.
La programmation hors ligne : moins de temps d’arrêt, plus de contrôle
Avec la programmation hors ligne (PHL), le programme du robot est élaboré sur un ordinateur externe. Cela évite toute mise à l’arrêt du robot durant le processus de programmation. Cet atout est particulièrement important pour les petites séries et les changements fréquents.
Il existe plusieurs niveaux de mise en œuvre :
- Une version simple, où la logique est préparée hors ligne et les points ajoutés ensuite en ligne
- Une simulation 3D complète, dans laquelle l’intégralité du programme, y compris les points de mouvement, est construite et testée hors ligne
- Des outils PHL spécifiques pour les tâches basées sur la force et les capteurs (comme l’ébavurage avec contrôle de force)
Si cette programmation hors ligne nécessite des compétences spécifiques et des coûts logiciels, elle peut néanmoins optimiser le ROI dans des contextes de changements fréquents et de trajectoires complexes.
La flexibilité grâce à la programmation paramétrique
La programmation paramétrique constitue un autre concept particulièrement puissant. Le programme du robot est structuré autour de variables, ajustées pour chaque variante de produit via Excel, une IHM ou des données de capteurs. Le robot adapte automatiquement sa trajectoire, sans qu’il soit nécessaire de réécrire l’intégralité du programme.
Cette approche est particulièrement pertinente pour les PME travaillant avec des familles de produits présentant de légères variations et visant une forte réutilisabilité de leurs programmes.
La planification robotique pilotée par l’IA : la technologie du futur devient réalité
La programmation basée sur l’IA constitue l’approche la plus prospective. L’opérateur définit un objectif abstrait (« placer cette pièce sur cette palette ») et confie au robot le soin de planifier et d’exécuter lui-même la tâche à l’aide de données de capteurs et de règles logiques.
Grâce à des techniques telles que le TAMP (Task and Motion Planning) et à l’intégration de capteurs de vision, de force et de position, le robot peut s’adapter de manière autonome à de légères variations et à des situations imprévues. Bien que cette technologie soit encore émergente, le marché propose un nombre croissant de solutions accessibles, également aux PME.
Conclusion : la facilité de programmation comme levier de la flexibilité robotique
Pour les PME qui souhaitent déployer des cobots dans un contexte de production flexible, la facilité de programmation est cruciale. Il n’existe pas de méthode universelle applicable à tous les cas. L’approche optimale dépend notamment de :
- La complexité de la tâche
- La fréquence des changements de produits
- L'expertise disponible dans l’entreprise
Une chose est certaine : en choisissant la ou les méthodes appropriées, vous pouvez réduire drastiquement le temps de mise en place, améliorer le ROI et exploiter pleinement le potentiel des cobots.
ROBUST | Reconfigurable cOBotic prodUction AsSistanT
ROBUST aide les fournisseurs de tôlerie à production « high-mix-low-volume » à automatiser les tâches répétitives à l'aide de cobots mobiles et reconfigurables. Les petites séries et les commandes variables constituant souvent un obstacle à l'automatisation standard, le projet montre, à l'aide de démonstrateurs, comment les cobots peuvent être utilisés de manière flexible pour diverses tâches telles que le pressage, le soudage, l'ébavurage et le collage. ROBUST offre aux entreprises des outils pratiques et des connaissances pour mettre en place, étape par étape, une production (semi-)automatisée plus efficace.
Découvrez les autres parties du manuel chariot cobot
Partie 2: how does a cobot cart communicate with its environment?
Partie 3: comment un chariot cobot communique-t-il avec son environnement ?
Partie 4: des cobots intelligents grâce à la vision 3D par ordinateur
Partie 5: du poste de travail à l'assistant cobot mobile : flexibilisez votre production
Partie 6: comment rendre un cobot mobile plug-and-play grâce au suivi de pose en temps réel