Slimmer programmeren met cobots
In de metaalverwerkende industrie botsen veel KMO’s op een hardnekkige paradox: ze hebben nood aan automatisering, maar hun productiecontext veel variatie, kleine series maakt klassieke robotoplossingen vaak onhaalbaar. Het COOCK+ ROBUST-project onderzoekt hoe herconfigureerbare, mobiele cobotcellen toch economisch haalbaar kunnen worden in dit high-mix, low-volume (HMLV) landschap. Een van de sleutels? Programmeergemak.
Hoe sneller en intuïtiever een cobot zich laat herprogrammeren voor een nieuwe taak, hoe korter de stilstand, en hoe sneller de investering rendeert. In deze blog lichten we toe welke programmeermethoden relevant zijn voor KMO, van teach pendants tot AI-gestuurde robotinstructies en hoe ze bijdragen aan de flexibiliteit en autonomie van cobots in een productieomgeving met veel wissels.
Ontdek hoe Sirris en KU Leuven een robuuste, herconfigureerbare cobotkar hebben ontworpen voor toepassingen in de plaatverwerkende industrie. Download het COOCK+ ROBUST-casebook voor een praktische, stapsgewijze gids om uw eigen cobot te bouwen.
Van teach pendant tot autonome planning: wat is programmeergemak?
Elke cobot heeft instructies nodig over waar hij zich moet bewegen, hoe snel, en onder welke condities. Die informatie moet efficiënt en correct worden aangeleverd. De klassieke methode is het gebruik van een teach pendant, waarbij de operator stap voor stap punten invoert en de logica definieert. Voor eenvoudige, repetitieve taken werkt dat prima, maar in een HMLV-context wordt het snel tijdrovend en foutgevoelig.
Daarom werd binnen ROBUST gekeken naar alternatieven zoals:
- Offline programming (OLP): programmeren op een pc zonder de productielijn stil te leggen
- Teach by Demonstration (TbD): de robot met de hand door de beweging leiden
- Parametrisch programmeren: één programma gebruiken voor een hele productfamilie door variabele data te injecteren
- AI-gestuurde planning: robots die via sensoren en abstracte doelen hun taak autonoom plannen
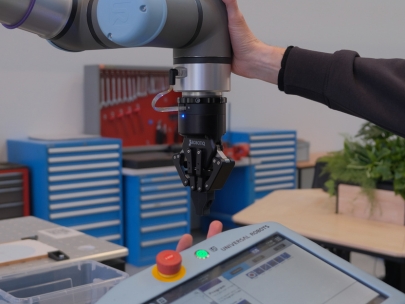
Teach by Demonstration: intuïtieve stap richting flexibiliteit
Voor KMO’s zonder gespecialiseerde programmeerkennis is Teach by Demonstration een laagdrempelige en krachtige oplossing. Hierbij leidt de operator de robotarm manueel doorheen de gewenste beweging. De posities worden automatisch opgeslagen.
Een geavanceerdere variant is Path Recording, waarbij een hele beweging, zoals het schuren van een oppervlak wordt opgenomen als een reeks punten. Deze aanpak is ideaal bij afwerkingstaken en reduceert de programmeertijd aanzienlijk, zelfs bij complexe trajecten.
Offline programmeren: minder stilstand, meer controle
Bij Offline Programming (OLP) wordt het robotprogramma voorbereid op een externe pc. Hierdoor hoeft de robot niet stil te staan tijdens het programmeerproces. Dit is een belangrijk voordeel bij kleine series en frequente wissels.
Er zijn verschillende niveaus:
- Een eenvoudige versie waarbij logica wordt voorbereid en punten nadien online worden toegevoegd
- Een volledige 3D-simulatie, waarbij het hele programma inclusief bewegingspunten offline wordt opgebouwd én getest
- Specifieke OLP-tools voor kracht- en sensorgebaseerde taken (bv. ontbramen met krachtcontrole)
Nadeel is dat dit expertise en softwarekost vraagt, maar bij frequente productwissels en complexe paden kan dit de ROI wel verbeteren.
Flexibiliteit door parametrisch programmeren
Een ander krachtig concept is parametrisch programmeren. Hierbij wordt het robotprogramma opgebouwd met variabelen die via Excel, HMI of sensordata worden aangepast per productvariant. De robot past zijn pad automatisch aan, zonder dat het hele programma herschreven moet worden.
Dit is bijzonder relevant voor KMO’s die met licht variërende productfamilies werken en een hoge graad van herbruikbaarheid nastreven in hun programma’s.
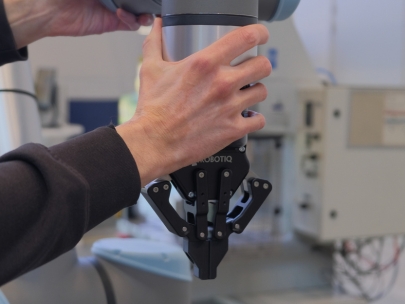
AI-gestuurde robotplanning: toekomstmuziek wordt realiteit
De meest toekomstgerichte methode is AI-gedreven programmering. Hierbij formuleert de operator een abstract doel (“plaats dit werkstuk op die pallet”) en laat hij het aan de robot over om via sensordata en logica de taak zelf te plannen en uitvoeren.
Dankzij technieken zoals TAMP (Task and Motion Planning) en de integratie van sensoren (visie, kracht, positie), kan de robot zich autonoom aanpassen aan kleine afwijkingen en onvoorziene situaties. Deze technologie staat nog in zijn kinderschoenen, maar er komen almaar meer toegankelijke oplossingen op de markt, ook voor KMO’s.
Conclusie: programmeergemak als hefboom voor robotflexibiliteit
Voor KMO’s die willen inzetten op cobots in een flexibele productiecontext is programmeergemak van cruciaal belang. Niet elke methode past bij elke situatie. De optimale aanpak hangt af van:
- De complexiteit van de taak
- De frequentie van productwissels
- De beschikbare expertise in het bedrijf
Wat vaststaat: door de juiste methode(s) te kiezen, kunt u de setup-tijd drastisch verkorten, de ROI verbeteren en het potentieel van cobots volledig benutten.
ROBUST | Reconfigurable cOBotic prodUction AsSistanT
ROBUST helpt plaatwerktoeleveranciers met 'high-mix-low-volume'-productie bij het automatiseren van repetitieve taken met behulp van mobiele, herconfigureerbare cobots. Omdat kleine reeksen en wisselende orders standaardautomatisering vaak in de weg staan, toont het project via demonstrators hoe cobots flexibel kunnen worden ingezet voor uiteenlopende taken zoals persen, lassen, ontbramen en verlijmen. ROBUST biedt bedrijven praktische handvatten en kennis om stap voor stap werk te maken van efficiëntere, (semi-)geautomatiseerde productie.
Ontdek de andere delen van de Cobotkar handleiding
Deel 1: een cobotkar bouwen: stevig, slim en klaar voor de werkvloer
Deel 2: hoe zorgt u voor een perfecte uitlijning van uw cobotkar?
Deel 3: hoe communiceert een cobotkar met zijn omgeving?
Deel 4: slimme cobots dankzij 3D-computervisie
Deel 5: van werktafel naar mobiele cobotassistent: maak uw productie flexibel
Deel 6: een mobiele cobot plug-and-play maken met behulp van realtime pose-tracking
Deel 7: veiligheid bij verplaatsbare cobotcellen: hoe ROBUST bedrijven helpt voldoen aan de regels