

Een cobotkar bouwen: stevig, slim en klaar voor de werkvloer
Waarom een cobotkar?
Wilt u een cobot inzetten die niet vast op één plek staat, maar flexibel meebeweegt met uw productieproces? Dan hebt u een stabiele en betrouwbare cobotkar nodig. Maar waar moet u op letten bij het ontwerp? In deze blog leest u de belangrijkste aandachtspunten rond het frame, de wielen, de veiligheid, de koppelingen en de plaatsing van de cobot. We linken bovendien door naar diepgaandere artikels.
Ontdek hoe Sirris en KU Leuven een robuuste, herconfigureerbare cobotkar hebben ontworpen voor toepassingen in de plaatverwerkende industrie. Download het COOCK+ ROBUST-casebook voor een praktische, stapsgewijze gids om uw eigen cobot te bouwen.
Frame: gelast of modulair?
De ruggengraat van uw cobotkar is het frame. U hebt twee opties: een gelast stalen frame of een profielconstructie in aluminium.
Gelast stalen frame:
- Zeer stevig en stabiel dankzij het hogere gewicht
- Ideaal voor vaste opstellingen en ruwe werkomgevingen
- Maatwerk vereist lasexpertise
Aluminium profielconstructie:
- Sneller op te bouwen en nadien makkelijker aan te passen
- Relatief goedkoop (circa €5000 voor ons demonstratiemodel )
- Lichter en dus iets minder stabiel
Welke keuze u maakt, hangt af van uw toepassing en de mate waarin u het ontwerp later wil kunnen aanpassen.
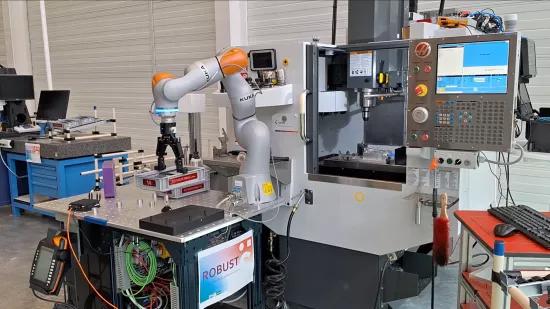
Belangrijk: er moeten elektrische componenten in de kar ingebouwd worden. Dit zijn zowel hoog- als laagspanningscomponenten. We hebben ervoor gekozen om deze gescheiden te houden zodat er veilig gewerkt kan worden aan de laagspanningscomponenten (wat vaker gebeurt). De compartimenten in de kar waar deze componenten zitten, moeten bovendien voldoen aan de normen voor het opbouwen van een elektrische kast.
Wielen: meebewegen of niet?
Het type wielen bepaalt hoe mobiel uw cobotkar is en hoeveel dat mag kosten:
- Niet-aangedreven wielen zijn het goedkoopst en volstaan als de kar zelden verplaatst moet worden
- Aangedreven wielen zijn een goede keuze als de kar regelmatig moet worden verplaatst, zeker op hellende vloeren, ze vereisen wel een batterij
- Autonome navigatie op basis van AGV-technologie is technisch haalbaar, maar voorlopig te duur voor typische KMO-toepassingen.Ook het aantal wielen telt
- Driewielers zijn stabieler bij stilstand, maar iets minder bij beweging. Vierwielers zijn eenvoudiger, maar kunnen wiebelen op een oneffen vloer
Maak dus een bewuste keuze. Al naar gelang de gekozen uitlijnmethode zijn stabilisatievoeten of een docking mechanisme nodig om te voorkomen dat de kar gaat bewegen tijdens de operatie.
Werkblad, grijpers en koppelingen: denk aan de toekomst
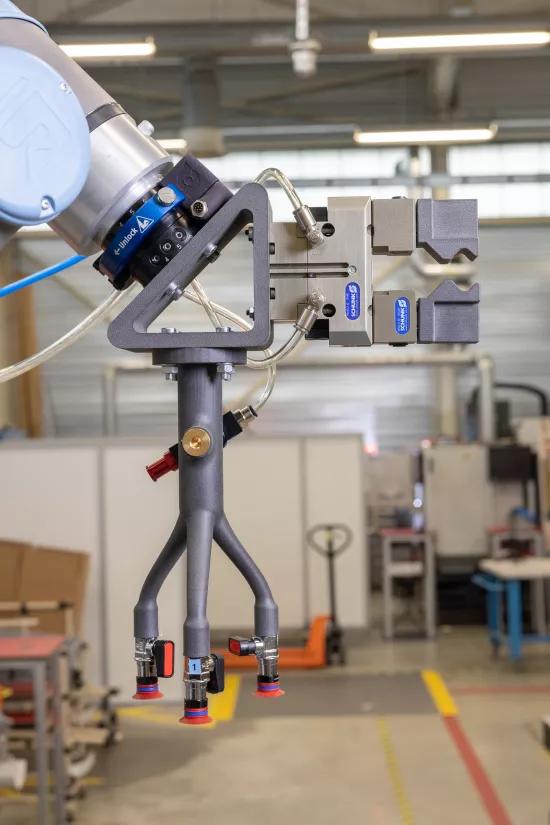
Het werkblad moet robuust zijn en geschikt om werkstukken op te spannen. Aluminium is vaak voldoende, maar in zware industrieomgevingen loont een hardere materiaalkeuze. Voorzie ook ruimte voor een ventieleiland. Zelfs als uw huidige toepassingen geen pneumatische componenten vereisen. Installeer deze alvast voor de toekomst. Zo blijft uw kar herconfigureerbaar. Gebruik bij voorkeur snel loskoppelbare connectoren voor voeding, veiligheid en locatiecodering. Vermijd dikke kabels met veel discrete IO’s. Kies in plaats daarvan voor veldbuscommunicatie of draadloze systemen. Die vereisen wel een interface aan de machinezijde, maar maken het loskoppelen eenvoudiger en veiliger.
Cobot: plaatsing en bereik
De cobot zelf, de demonstratiekar is voorzien van een KUKA LBR iiwa dan wel een Universal Robots UR10 maar ook andere cobots zijn uiteraard mogelijk, wordt gemonteerd op een tussenplaat op het werkblad. Dat maakt het systeem universeel voor verschillende types cobots. De plaatsing van de cobot op de kar is cruciaal. Centraal plaatsen geeft meer stabiliteit, maar beperkt soms het bereik van de cobot. Afhankelijk van de toepassing moet u een compromis vinden tussen bereik, stabiliteit en toegankelijkheid. Let ook op het verschil tussen het maximaal bereik en de maximale payload van een cobot: die twee vallen zelden samen. De maximaal geadverteerde payload is zelden haalbaar wanneer de cobot zich op het uiterste van zijn bereik bevindt. Als een toepassing vereist dat de cobot op de limieten van zijn bereik moet werken, hou er dan rekening mee dat de maximale payload niet zo groot zal zijn als de geadverteerde payload.
Communicatie en veiligheid: hou het overzichtelijk
Cobotkarprojecten botsen vaak op beperkingen in de standaard IO’s van de cobot. Een uitbreiding met een gateway-module (bijvoorbeeld een RevPi) helpt om protocollen te converteren en de fysieke aansluitingen te beperken. Dat houdt de bekabeling overzichtelijk en de connectoren klein. Voor de veiligheid is het gebruik van een veiligheids-PLC en scanner (bijvoorbeeld van Sick) sterk aan te raden. Deze zorgen ervoor dat de cobot stopt zodra een operator de veiligheidszone betreedt.
Modulaire basis, doordacht ontwerp
Een goede cobotkar is dus stabiel, herconfigureerbaar en veilig.
Ze combineert:
- Een stevig of flexibel frame
- Het juiste type wielen voor uw toepassing
- Een slim gekozen werkblad met toekomstgerichte voorzieningen
- Een strategische plaatsing van de cobot
- En veilige, modulaire communicatiecomponenten
ROBUST | Reconfigurable cOBotic prodUction AsSistanT
ROBUST helpt plaatwerktoeleveranciers met 'high-mix-low-volume'-productie bij het automatiseren van repetitieve taken met behulp van mobiele, herconfigureerbare cobots. Omdat kleine reeksen en wisselende orders standaardautomatisering vaak in de weg staan, toont het project via demonstrators hoe cobots flexibel kunnen worden ingezet voor uiteenlopende taken zoals persen, lassen, ontbramen en verlijmen. ROBUST biedt bedrijven praktische handvatten en kennis om stap voor stap werk te maken van efficiëntere, (semi-)geautomatiseerde productie.
Ontdek de andere delen van de Cobotkar handleiding
Deel 2: hoe zorgt u voor een perfecte uitlijning van uw cobotkar?
Deel 3: hoe communiceert een cobotkar met zijn omgeving?
Deel 4: slimme cobots dankzij 3D-computervisie
Deel 5: van werktafel naar mobiele cobotassistent: maak uw productie flexibel
Deel 6: een mobiele cobot plug-and-play maken met behulp van realtime pose-tracking
Deel 7: veiligheid bij verplaatsbare cobotcellen: hoe ROBUST bedrijven helpt voldoen aan de regels
Deel 8: slimmer programmeren met cobots: hoe ROBUST inzet op programmeergemak voor flexibele automatisering


