Une main robotisée innovante, pilotée par accouplement et anthropomorphe réunit tous les composants nécessaires pour le toucher et la préhension avec une dextérité d’exception. Elle dispose pour cela de 20 articulations, d’une force de 34 N au bout des doigts, de capteurs de contact, d’une taille compacte et d’un poids d’à peine 1 kg, sans besoin d’ajout d’autres pièces. Fixée sur un bras robotisé du commerce, la main exécute toutes sortes de tâches à l’aide d’outils ordinaires.
Les mains robotisées existent déjà depuis un certain temps. Tout comme la main de l’homme, elles réalisent toutes sortes de tâches avec beaucoup de flexibilité. Cependant, la conception d’une main intégrée qui ne requiert pas de pièce d’entraînement supplémentaire et qui offre des niveaux de dextérité et de force de saisie comparables à ceux de la main humaine, reste un défi majeur. De plus, les pièces d’entraînement compliquent l’intégration de telles mains aux bras robotisés existants, ce qui limite leur champ d’application. Plusieurs universités et instituts de recherche de Corée du Sud ont utilisé un mécanisme d’entraînement par accouplement pour développer une nouvelle main robotisée capable de surmonter ces obstacles.
Complexité de la main
Combiner puissance, maniabilité et compacité pour exécuter des tâches courantes avec des gestes simples comme sait le faire l’être humain reste un défi majeur pour les concepteurs de robots. La plupart des mains robotisées conçues à ce jour sont en outre limitées dans leur usage grand public par leur coût élevé, résultant de la complexité des procédés de production et maintenance.
La polyvalence de la main humaine est un défi de taille pour l’automatisation : cette partie du corps contient pas moins de 54 os (parmi les 206 du corps humain) et la structure musculaire qui l’actionne est très complexe. De plus, les corpuscules tactiles, qui sont sensibles au toucher léger et essentiels à l’exécution des tâches délicates, sont surtout présents au bout des doigts. Pour intégrer ces fonctions, la main robotisée doit être anthropomorphe et douée d’une grande dextérité.
Sur ce point, les chercheurs sud-coréens ont réalisé une avancée en concevant une main robotisée capable d’effectuer des gestes humains de la vie courante. La main robotisée ILDA (« Integrated Linkage-driven Dexterous Anthropomorphic ») peut être montée sur tout type de bras robotisé pour exécuter des tâches requérant des aptitudes humaines.
Composants requis
Les chercheurs ont commencé par réaliser une enquête sur les forces et faiblesses des mains robotisées existantes et ont analysé les différents mécanismes actuellement sur le marché : entraînement par accouplement, par courroie ou directement par moteur. Ils ont établi la liste des propriétés qu’une main robotisée doit posséder : dextérité, force au bout des doigts, degré de contrôle élevé, manœuvrabilité, robustesse, faible coût, taille réduite et peu d’entretien. De plus, tous les composants et fonctions doivent être intégrés à la main.
Ils sont ainsi arrivés à un concept réunissant les composants requis pour le mouvement et le toucher. La main ILDA a une longueur de 218 mm et un poids de 1,1 kg – assez faible pour le montage sur bras robotisé – et compte 20 articulations et 15 degrés de mouvement. Comme la main de l’homme, l’ILDA a 4 doigts et un pouce, dotés chacun de 3 articulations. Les doigts sont actionnés par des actuateurs intégrés à la paume et peuvent déployer une force de 34 N. L’ILDA a une charge utile de 18 kg et est complètement autonome, ce qui signifie qu’elle s’adapte à n’importe quel bras robotique du marché, sans besoin d’élément supplémentaire (par ex. un avant-bras).
Applications industrielles et non industrielles
Les chercheurs espèrent que, du fait de sa fonctionnalité et de son faible coût, la nouvelle main sera largement utilisée dans la recherche et l’industrie. Elle peut être montée sur des robots industriels manipulés par un opérateur, ainsi que sur des robots qui exécutent des tâches de précision avec des outils normalement réservés aux êtres humains.
Les chercheurs ont testé la main robotisée dans diverses manipulations, comme l’écrasement d’une cannette, la découpe d’une feuille de papier avec des ciseaux, la préhension délicate d’un œuf sans le briser, le retrait du film d’une puce, la saisie d’une balle de tennis, le levage d’un objet lourd et même le maniement d’une pince à épiler pour saisir de petits objets. La main pourrait tout aussi bien poser des puces sur un circuit imprimé ou même préparer un repas. L’association de force, dextérité et taille réduite est un atout pour les robots industriels avec bras robotisés conduits par un opérateur car le faible encombrement augmente la sécurité des interactions avec l’opérateur.
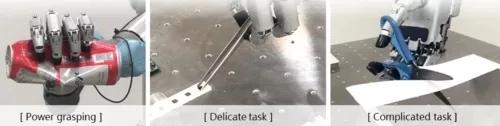
Une série d’essais ont été effectués pour évaluer les prestations de la main dans des tâches de la vie courante
(Source : Nature Communications)
Développement et structure de la main robotisée
Pour conférer à la main robotisée les propriétés requises, un concept de doigt combinant des mécanismes en série/parallèle a été développé pour obtenir divers degrés de liberté dans les mouvements. La sensibilité à la pression est assurée par un capteur de pression/couple à 6 axes au bout des doigts. En tout, la main robotisée compte 20 articulations, lui offrant 15 degrés de mouvement. Une attention particulière a été accordée à la configuration du circuit imprimé et du câblage pour réduire l’encombrement de l’électronique. Tous les moteurs sont intégrés à la paume, ce qui permet de monter facilement la main sur un bras robotisé classique.
Un mécanisme de doigt robotisé à entraînement par accouplement de la taille d’un doigt humain a été développé.
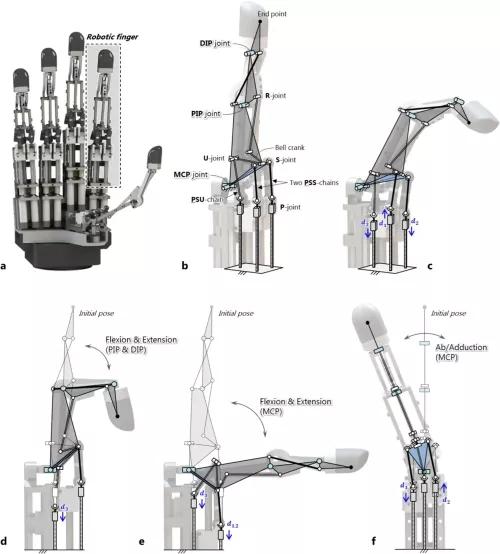
a. mécanisme de la main robotisée, b. structure cinématique du doigt, c. mouvement à 3 degrés de liberté via 3 déplacements linéaires, d.-e. flexion et étirement des différentes articulations digitales (PIP, DIP, MCP), f. abduction et adduction de l’articulation de la base du doigt (MCP)
(Source : Nature Communications)
La plage de travail du doigt robotisé est elle aussi fort semblable à celle d’un doigt humain.
Comme la main humaine, la main robotisée anthropomorphe a une structure complète comprenant une paume et 5 doigts, dotés chacun de 3 articulations et d’une extrémité munie de capteurs. La paume contient 3 moteurs, 3 accouplements, 3 vis à billes pour réaliser les mouvements linéaires, 3 glissières de mouvement linéaire (LM) et un cadre pour les doigts. Tous les doigts sont conçus de la même façon, seule leur longueur varie. Ce concept modulaire permet de réduire les coûts et donc d’augmenter le potentiel d’utilisation.
La réalisation du mécanisme à entraînement par accouplement décrit ci-dessus a nécessité 1) la sélection et configuration de pièces de petite taille permettant d’obtenir le mouvement recherché, 2) la conception d’une structure permettant un transfert de force efficace pour limiter au maximum le frottement entre les pièces d’assemblage ainsi que 3) des procédés de production et d’assemblage relativement simples.
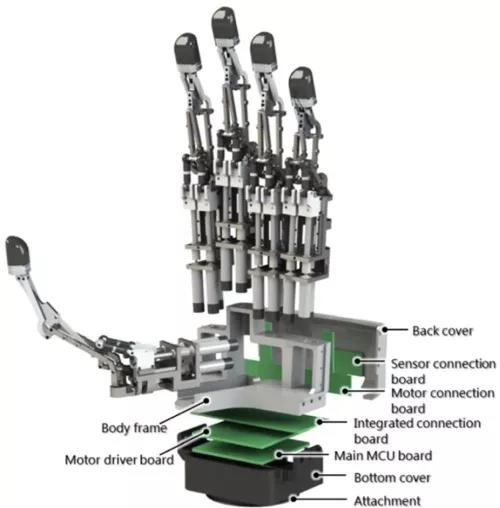
Configuration de la main ILDA : 5 doigts, 3 plaques de liaison, une plaque de commande du moteur et une carte-mère MCU
(Source : Nature Communications)
La configuration du câblage et des circuits imprimés est un critère majeur pour l’utilisation pratique de la main. Si une main robotisée est efficace de par sa conception mais que ses composants électroniques sont mal configurés, son utilisation sera limitée. Le câblage des divers moteurs et capteurs doit être compact. Dans le cas de la main ILDA, tous les composants de motorisation et transfert de force sont intégrés à la paume. Les 5 capteurs de pression/couple sont montés aux bouts des 5 doigts et leur câblage est conçu pour ne pas gêner le mouvement des doigts.
Evaluation de la performance
Pour évaluer les prestations de la main, les chercheurs ont examiné sa dextérité dans l’espace de travail, sa force aux bouts des doigts et ses capacités tactiles. La force maximale exercée par les doigts était de 28 N en position étirée et 34 N en position pliée. La combinaison d’une grande force au bout des doigts et d’une grande sensibilité tactile montre le grand potentiel de la main robotisée pour l’exécution de tâches délicates avec un contrôle d’effort.
La fiabilité et la robustesse de la main ILDA ont été contrôlées dans divers essais, incluant un essai d’endurance, la possibilité d’une saisie pendant une longue période, un test de reproductibilité, un test avec charge élevée et un test d’échauffement/puissance. Ces propriétés sont essentielles pour assurer la diversité du champ d’application de la main.
Pour vérifier la capacité de la main à manier des outils, des essais ont été conduits en fixant la main sur un robot manipulateur disponible sur le marché. Le cadre expérimental incluait l’ILDA, le robot manipulateur commercial UR-5 (Universal Robots) et une commande PC. L’UR-5 a une charge utile de 5 kg et est piloté par un contrôleur qui synchronise la main via des signaux entrée/sortie numériques. La programmation MFC a été utilisée pour transmettre des tâches à la main et collecter les données de l’encodeur et des capteurs. Le suivi des mouvements de la main et des forces mesurées lors des contacts s’est fait à l’aide d’OpenGL comme interface de programmation des diverses plateformes.
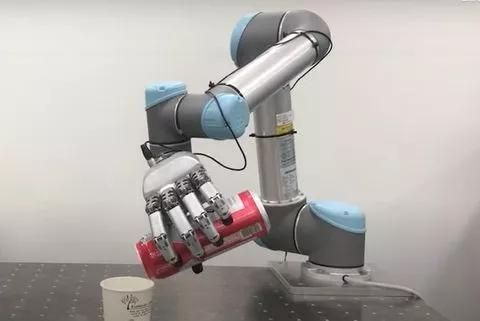
Test de préhension avec la main robotisée fixée sur un bras robotisé disponible sur le marché
(Sources : Nature Communications)
Différentes vidéos sur la main robotisée et les essais effectués avec celle-ci sont visibles sur le site : https://techxplore.com.