Optische 3D-kenmerkherkenning met minimale data
Fotometrische stereo maakt kleine afwijkingen zichtbaar voor robotpicking
Stel: u moet een robotarm betrouwbaar laten grijpen op een houten onderdeel, met veel nerf en textuur. Kiezen voor computervisie met AI lijkt tegenwoordig vaak logisch. Maar het is niet altijd de beste keuze. U moet AI niet alleen trainen met grote hoeveelheden data, telkens opnieuw. Het geeft bovendien niet altijd solide resultaten bij variaties in materiaal, belichting of producttype.
Daarom ontwikkelde Sirris in het kader van het Viral-project, een betrouwbaar alternatief zonder AI: fotometrische stereo. Deze optische methode gebruikt gecontroleerd licht om zelfs kleine markeringen te detecteren. Zo kan u snel en eenvoudig werken, geïntegreerd in uw bestaande productielijnen.
Waarom is hout een uitdaging voor detectie?
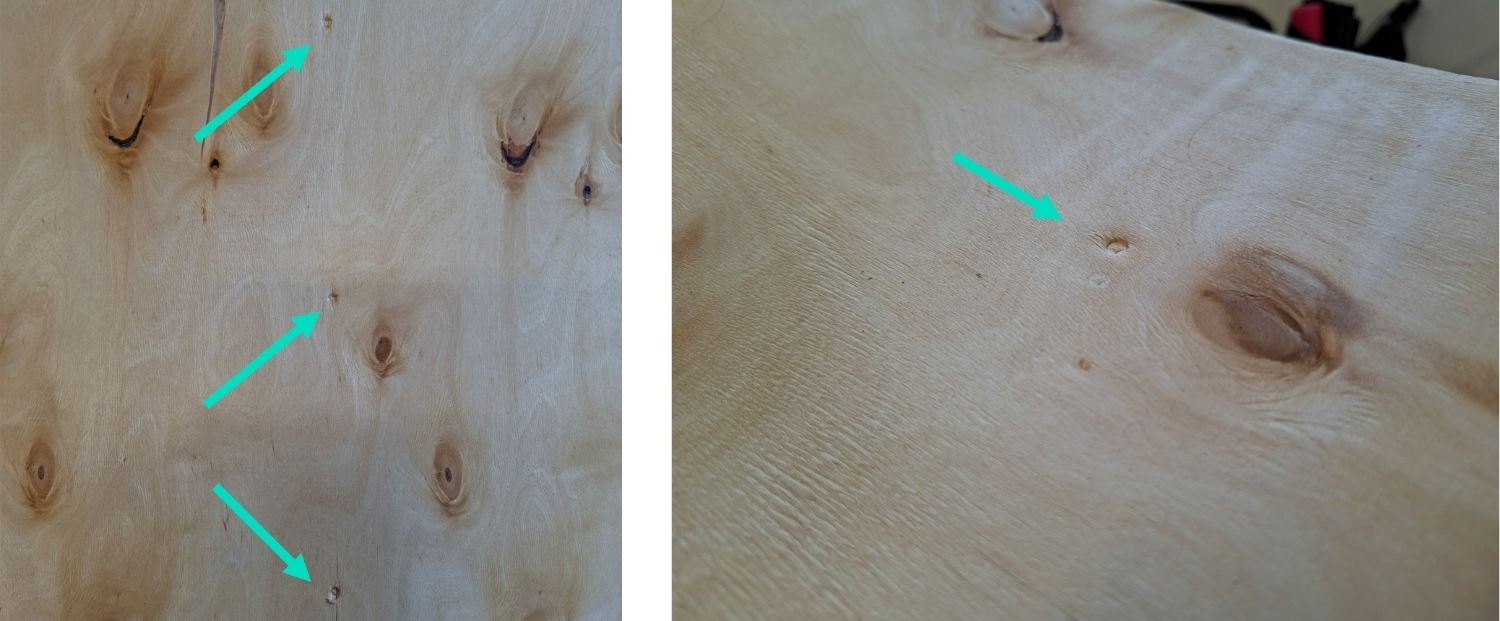
Door kleine, detecteerbare indrukkingen in een houten oppervlak aan te brengen, kunnen de precieze positie en oriëntatie van een object nauwkeurig bepaald worden. En dat is essentieel voor een stabiele grip. Maar de rijke textuur van het hout, met de natuurlijke nerf, ziet er voor een gewone camera net zo uit als de indrukkingen. Daardoor raken standaardmethoden op basis van contrast in de war en worden ze minder betrouwbaar.
Licht als meetinstrument
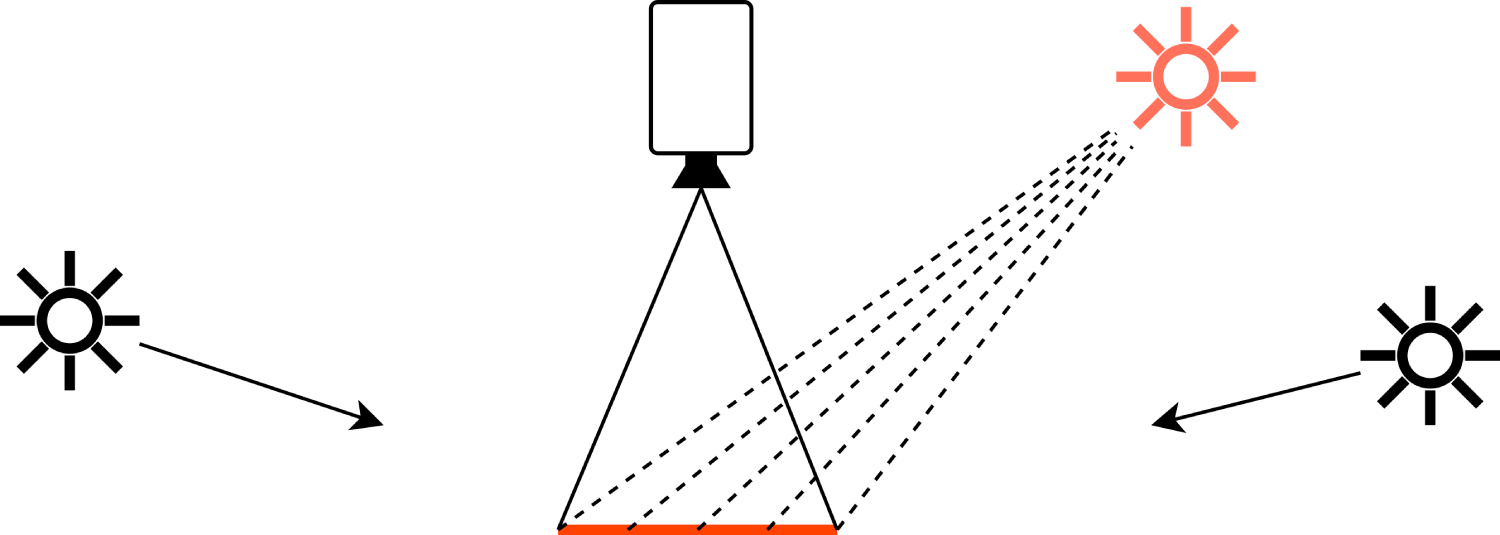
Hoe zorgt fotometrische stereo dan voor het verschil? Eerst maken we meerdere beelden van hetzelfde houten oppervlak uit verschillende lichtposities, nauwkeurig bepaald met een aantal bolspiegels. De reflectie op iedere spiegel toont uit welke richting het licht de camera bereikt.
Aangezien mat materiaal licht op een bepaalde manier reflecteert, waarbij onbewerkt hout zelfs bijna perfect mat is, kunnen we de helling en het hoogteprofiel berekenen. De kleine indrukken, die op gewone beelden volledig opgaan in de textuur van het hout, worden zo ook zichtbaar.
Ook betrouwbare resultaten in een belichte omgeving
Maar wat met omgevingslicht, want u kan uiteraard niet altijd aan de slag in een donkere meetkast. Door te werken met een referentiebeeld, waarmee het actuele beeld wordt vergeleken, blijft de methode ook stabiel in een belichte omgeving. Zonder ingrijpende aanpassingen aan de opstelling.
Voordelen van fotometrische stereo
- Deterministisch en uitlegbaar: geen AI, dus ook geen data om te trainen.
- Zeer snel: de berekening komt neer op het oplossen van een lineair stelsel (< 0,5 s).
- Volledig automatisch: gebruiksklaar na een eenmalige, uitvoerige kalibratie
- Eenvoudig integreren: inzetbaar in een bestaande, belichte productieomgeving
Getest en geslaagd: vijf indrukkingen feilloos herkend
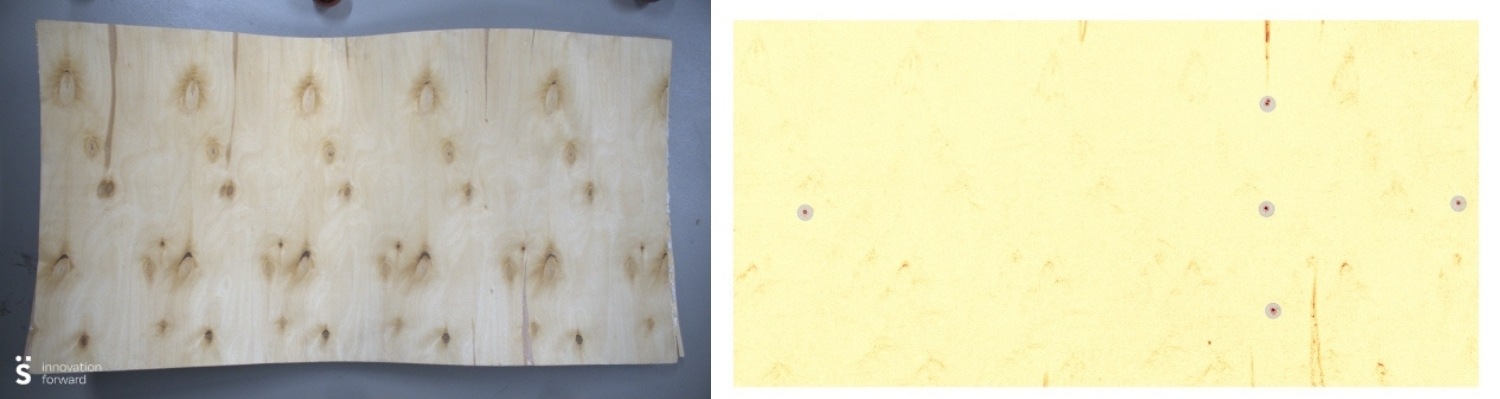
In een testopstelling scande Sirris een houten onderdeel met vijf indrukkingen.
Dankzij de berekende kromming van het oppervlak werden alle vijf punten duidelijk zichtbaar en correct gedetecteerd. De robot kon op basis van die posities consistent en betrouwbaar grijpen.
Een vergelijkbare aanpak in uw productieomgeving?
Interesse in een demonstratie of een haalbaarheidsanalyse voor uw bedrijf? Ons team van het Vision Edge & AI Lab bekijkt graag samen met u de mogelijkheden.
Ontdek het VIRAL-project rond slimme robotica en machinevisie
Deze toepassing rond fotometrische stereo kadert binnen het VIRAL-project. In dit project helpt Sirris bedrijven om de mogelijkheden van machinevisie, slimme robotica en geavanceerde beeldverwerking te verkennen voor flexibele productieomgevingen.