Comment parvenez-vous à combiner mobilité, reconfigurabilité et sécurité au sein d’une seule et même solution d’automatisation ?
Sirris et la KU Leuven (ACRO) se sont attelés à ce défi dans le cadre du projet COOCK+ ROBUST. Le résultat : un chariot cobot mobile, modulable et répondant aux exigences d’un environnement industriel.
Pour ce projet, nous avons analysé comment concevoir ce type de robot mobile, le positionner correctement et l’intégrer intelligemment dans votre environnement de production. Dans cette série d’articles, nous vous exposons tout ce que nous avons appris, mais aussi et surtout de nombreuses options, considérations et leçons pratiques également utiles pour votre projet d’automatisation.
Vous souhaitez consulter l’ensemble des choix de conception, des enseignements techniques et des retours d’expérience en un seul document ? En bas de cet article, vous pouvez télécharger le casebook complet COOCK+ ROBUST.
À quoi vous attendre :
- La conception d’un cobot mobile stable et reconfigurable
- Un positionnement correct à tout moment : trois méthodes d’alignement
- Une communication intelligente avec les machines et les systèmes
- Des cobots plus intelligents grâce à la vision 3D
- Du poste de travail à l'assistant cobot mobile : flexibilisez votre production
- Comment rendre un cobot mobile plug-and-play grâce au suivi de pose en temps réel
- Sécurité des cellules de cobots mobiles : comment ROBUST aide les entreprises à se conformer à la réglementation
- Programmer plus intelligemment avec des cobots : comment ROBUST mise sur la facilité de programmation pour une automatisation flexible
1. La conception d’un cobot mobile stable et reconfigurable
Un chariot cobot performant combine un châssis robuste, des roues adaptées et des connexions intelligentes. Vous avez le choix entre un cadre en acier soudé (robuste, mais moins flexible) et une structure en profilés d’aluminium (plus légère et facilement modulable). Pensez à la sécurité : les composants à haute et à basse tension doivent être isolés les uns des autres.
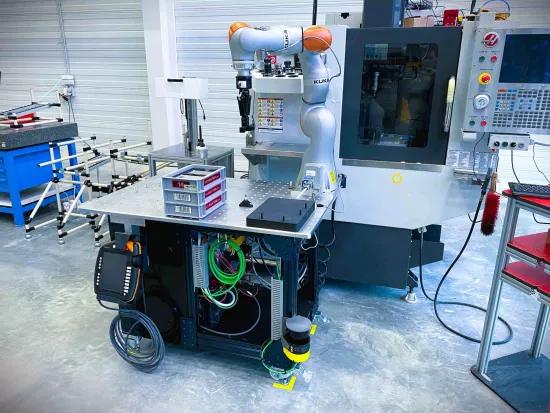
Les roues non motrices sont bon marché et suffisent lorsque les déplacements sont limités. Les roues motrices sont pratiques en cas de plans inclinés, mais nécessitent une batterie. Prévoyez par ailleurs un plan de travail robuste et des connecteurs rapides, mais aussi un îlot de vannes, qui sera utile pour les applications futures. D’autre part, le choix de l’emplacement du cobot est crucial pour sa portée et sa stabilité.
En savoir plus sur la configuration matérielle du chariot cobot
2. Un positionnement correct à tout moment : trois méthodes d’alignement
Un positionnement correct est essentiel pour l’exécution de tâches précises.
Sirris a testé 3 techniques d’alignement :
- L’alignement physique se base sur des points d’ancrage fixes situés au niveau du sol et sur le chariot: rapide et précis, mais moins de flexibilité
- L'alignement tactile, le cobot détecte lui-même sa position au moyen de capteurs : une solution économique et adaptative, mais plus lente
- L’alignement visuel au moyen de marqueurs caméra: extrêmement flexible, mais photosensible et moins précis
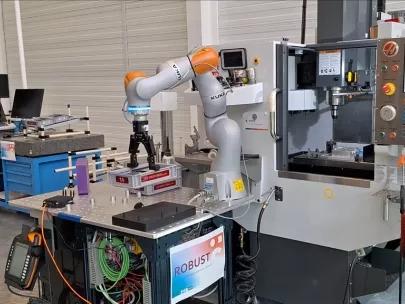
Le chariot de démonstration combine les 3 techniques afin que vous puissiez choisir celle qui vous convient ou les cumuler en fonction de l’application visée.
3. Une communication intelligente avec les machines et les systèmes
Un chariot cobot doit pouvoir communiquer aisément avec les machines, les opérateurs et les systèmes MES et ERP. Des connecteurs classiques sont utilisés pour les signaux essentiels, par exemple pour l’alimentation et la sécurité. Le codage d’emplacement garantit l’activation de la zone de sécurité adéquate.
Pour plus de flexibilité, Sirris a opté pour les réseaux de bus de terrain et le protocole MQTT. Un contrôleur transpose les I/O matérielles en messages MQTT, lesquels sont partagés de façon sécurisée et transparente avec le cobot et le MES. Des scanners RFID et un commutateur manuel renforcent la sécurité et le suivi des produits.
Tout savoir sur la communication du chariot cobot
4. Des cobots plus intelligents grâce à la vision 3D
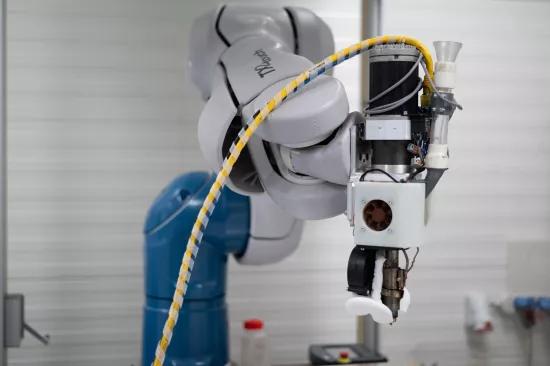
Un cobot voit plus grâce à la vision 3D. Cette technologie lui permet de reconnaître les pièces selon leur forme et leur profondeur, et de les saisir avec précision, même lorsqu’elles varient en position ou en orientation. L’automatisation devient ainsi accessible aux PME de transformation de tôles, même pour de petites séries changeantes.
Un cobot équipé d’une caméra 3D et du logiciel de vision HALCON identifie des pièces fines découpées au laser sur une table de travail. La technologie de vision traduit ces informations en mouvements, permettant au cobot de se positionner et de saisir les pièces de manière autonome.
Découvrez comment la vision rend les cobots plus intelligents

5. Du poste de travail à l'assistant cobot mobile : flexibilisez votre production
Transformer un poste de travail fixe en table cobot mobile ouvre de nouvelles possibilités pour la production. Grâce aux systèmes de roues modulaires, le cobot peut se déplacer facilement entre différents postes sans installation permanente ni modification lourde de la ligne. Cela augmente à la fois la flexibilité et l’utilisation du cobot sur le terrain.

Les modules de roues motorisés allient puissance, précision et sécurité. Ils déplacent aisément des charges lourdes, s’arrêtent automatiquement en cas d’obstacle et permettent un repositionnement rapide. Un seul cobot peut ainsi accomplir plusieurs tâches : chargement, déchargement, assemblage ou finition.
Découvrez comment la mobilité rend les cobots plus polyvalents
6. Comment rendre un cobot mobile plug-and-play grâce au suivi de pose en temps réel
Un cobot mobile devient vraiment flexible lorsqu’il comprend son environnement. Grâce au suivi de pose 6D, le cobot sait en permanence où se trouvent les objets, outils et pièces, en position et en orientation. Il peut ainsi saisir et collaborer avec précision, même si l’espace de travail ou l’éclairage changent.
Cette technologie combine les images de caméra et l’intelligence artificielle pour suivre en temps réel le mouvement et l’orientation des objets. Le cobot peut ainsi s’adapter rapidement à de nouvelles situations, sans recalibrage complexe ni installation fixe. Cela rend le cobot mobile réellement plug-and-play pour différentes tâches et postes de travail.
En savoir plus sur la manière dont le suivi en temps réel rend les cobots plus flexibles

7. Sécurité des cellules de cobots mobiles : comment ROBUST aide les entreprises à se conformer à la réglementation
Une cellule cobot mobile offre de la flexibilité, mais impose des exigences élevées en matière de sécurité. Dès que vous connectez un cobot à d’autres machines ou que vous le déplacez dans l’environnement de production, vous devenez légalement intégrateur. Vous êtes alors responsable de la sécurité de l’ensemble du système. La nouvelle réglementation européenne sur les machines rend ces obligations plus claires et plus strictes.
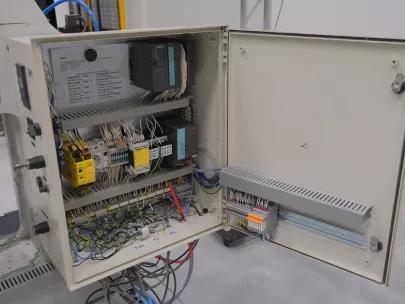
Dans le cadre du projet ROBUST, Sirris et la KU Leuven ont étudié comment les PME peuvent gérer cette complexité en pratique. Des analyses de risques réalistes, des zones de sécurité reconfigurables et des interfaces validées rendent l’automatisation flexible plus accessible. Vous combinez ainsi mobilité et sécurité, sans devoir relancer une procédure CE complète à chaque redéploiement.
En savoir plus sur la sécurité des cellules cobots mobiles
8. Programmer plus intelligemment avec des cobots : comment ROBUST mise sur la facilité de programmation pour une automatisation flexible
Les cobots ne deviennent réellement rentables dans un contexte high-mix, low-volume que s’ils peuvent être reprogrammés rapidement. La programmation classique à l’aide d’un teach pendant convient aux tâches répétitives, mais devient trop lente en cas de changements fréquents. La facilité de programmation est donc un levier essentiel de l’automatisation flexible.
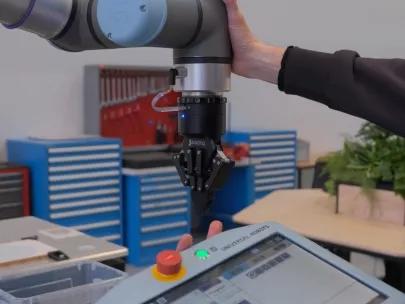
Dans ROBUST, plusieurs méthodes de programmation ont été analysées. Le Teach by Demonstration, la programmation hors ligne et les programmes paramétriques réduisent fortement les temps de changement. La planification pilotée par l’IA va encore plus loin et permet aux cobots de s’adapter de manière autonome. Vous améliorez ainsi la flexibilité et le retour sur investissement de votre application cobot.
Un casebook pour vous aider à construire votre propre cobot
Découvrez comment Sirris et la KU Leuven ont conçu un chariot cobot robuste et reconfigurable pour des applications en tôlerie. Téléchargez le casebook COOCK+ ROBUST pour un guide pratique, étape par étape, afin de construire votre propre cobot.
ROBUST | Reconfigurable cOBotic prodUction AsSistanT
ROBUST aide les fournisseurs de tôlerie à production « high-mix-low-volume » à automatiser les tâches répétitives à l'aide de cobots mobiles et reconfigurables. Les petites séries et les commandes variables constituant souvent un obstacle à l'automatisation standard, le projet montre, à l'aide de démonstrateurs, comment les cobots peuvent être utilisés de manière flexible pour diverses tâches telles que le pressage, le soudage, l'ébavurage et le collage. ROBUST offre aux entreprises des outils pratiques et des connaissances pour mettre en place, étape par étape, une production (semi-)automatisée plus efficace.
Living Lab Économie Circulaire Remanumaat (VNS.2023.0113) avec le soutien financier de VLAIO.