Hoe combineert u mobiliteit, herconfigureerbaarheid en veiligheid in één automatiseringsoplossing?
Binnen het COOCK+ ROBUST-project gingen Sirris en KU Leuven (ACRO) aan de slag met die uitdaging. Het resultaat: een mobiele cobotkar die flexibel inzetbaar is én voldoet aan de eisen van een industriële omgeving.
In dit project onderzochten we hoe u zo’n cobotkar ontwerpt, correct positioneert en slim integreert in uw bestaande productieomgeving. Deze technische blogs bundelen onze inzichten en vooral: heel wat praktische keuzes, afwegingen en lessen die ook voor uw automatiseringsproject van pas komen.
Wilt u alle ontwerpkeuzes, technische inzichten en praktijkervaringen gebundeld raadplegen? Onderaan dit artikel kunt u het volledige ROBUST-casebook downloaden.
Wat kan u verwachten?
- Een stabiele en herconfigureerbare cobotkar bouwen
- Altijd correct gepositioneerd: drie methodes voor uitlijning
- Slimme communicatie met machines en systemen
- Slimme cobots dankzij 3D-computervisie
- Van werktafel naar mobiele cobotassistent: maak uw productie flexibel
- Een mobiele cobot plug-and-play maken met behulp van realtime pose-tracking
- Veiligheid bij verplaatsbare cobotcellen: hoe ROBUST bedrijven helpt voldoen aan de regels
- Slimmer programmeren met cobots: hoe ROBUST inzet op programmeergemak voor flexibele automatisering
1. Een stabiele en herconfigureerbare cobotkar bouwen
Een goede cobotkar combineert een stevig frame, geschikte wielen en slimme aansluitingen. U kiest tussen een gelast stalen frame (stevig, minder flexibel) of een aluminium profielopbouw (lichter, makkelijker aanpasbaar). Denk ook aan elektrische veiligheid: hou hoog- en laagspanningscomponenten strikt gescheiden.
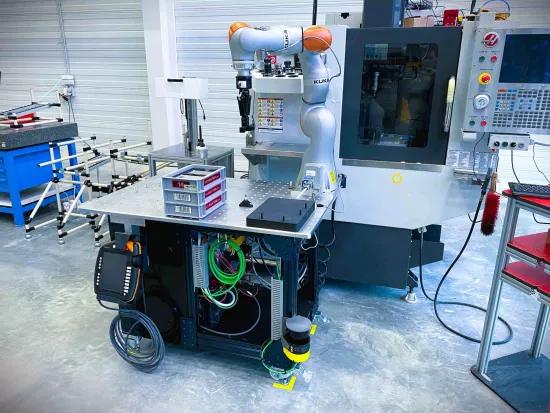
Wielen zonder aandrijving zijn goedkoop en volstaan bij beperkte verplaatsingen. Aangedreven wielen zijn handig op hellende vloeren, maar vragen een batterij. Voorzie daarnaast in een robuust werkblad, snelkoppelbare connectoren en, met het oog op de toekomst, een ventieleiland. De plaatsing van de cobot is bovendien cruciaal voor bereik en stabiliteit.
2. Altijd correct gepositioneerd: drie methodes voor uitlijning
Correcte positionering is essentieel voor nauwkeurige taken.
Sirris testte 3 uitlijntechnieken:
- Fysieke uitlijning gebruikt vaste dockingpunten in vloer en kar: snel en precies, maar minder flexibel
- Tactiele uitlijning laat de cobot zelf zijn positie detecteren via sensoren: budgetvriendelijk en aanpasbaar, maar trager
- Visuele uitlijning met cameramarkers: uiterst flexibel, maar gevoelig voor licht en minder nauwkeurig
In de demonstratiekar worden ze alle 3 gecombineerd, zodat u zelf kunt kiezen of mixen naargelang de toepassing.
3. Slimme communicatie met machines en systemen
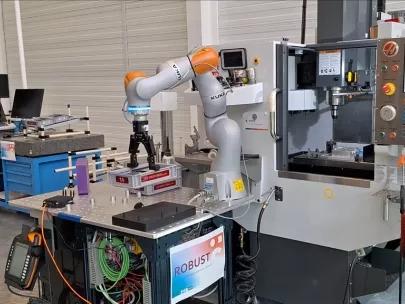
Een cobotkar moet vlot communiceren met machines, operatoren en MES- en ERP-systemen. Voor cruciale signalen zoals voeding en veiligheid gebruikt u klassieke connectoren. Locatiecodering zorgt ervoor dat de juiste veiligheidszone wordt geactiveerd.
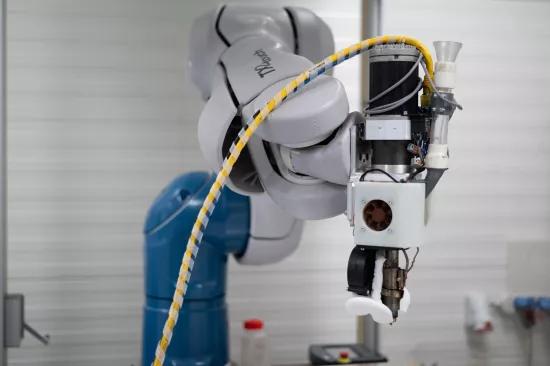
Voor meer flexibiliteit schakelt Sirris over op veldbusnetwerken en MQTT. Een controller vertaalt hardware IO’s naar MQTT-berichten, die veilig en transparant gedeeld worden met de cobot én het MES. RFID-scanners en een manuele schakelaar zorgen voor extra veiligheid en productopvolging.
4. Slimme cobots dankzij 3D-computervisie
Een cobot ziet meer met 3D-computervisie. Dankzij deze technologie herkent hij werkstukken op basis van vorm en diepte en grijpt ze nauwkeurig, ook bij variatie in positie of oriëntatie. Dat maakt automatisering haalbaar voor plaatverwerkende kmo’s met kleine, wisselende reeksen.
Een cobot uitgerust met een 3D-camera en HALCON-visiesoftware herkent dunne, lasergesneden onderdelen op een werktafel. De visietechnologie vertaalt die informatie naar bewegingen, zodat de cobot zelfstandig kan positioneren en grijpen.

5. Van werktafel naar mobiele cobotassistent: maak uw productie flexibel
Een vaste werkpost ombouwen tot een mobiele cobottafel opent nieuwe mogelijkheden voor productie. Dankzij modulaire wielsystemen kan een cobot zich vlot tussen verschillende werkstations verplaatsen, zonder vaste opstelling of ingrijpende aanpassingen. Dat verhoogt de benutting van de cobot en de flexibiliteit van uw werkvloer.

De elektrisch aangedreven wielmodules combineren kracht, precisie en veiligheid. Ze verplaatsen zware lasten soepel, stoppen automatisch bij obstakels en laten de cobottafel snel opnieuw positioneren. Zo wordt één cobot inzetbaar voor meerdere processen, van laden en lossen tot monteren of afwerken.
6. Een mobiele cobot plug-and-play maken met behulp van realtime pose-tracking
Een mobiele cobot wordt pas echt flexibel wanneer hij zijn omgeving begrijpt. Dankzij 6D-pose-tracking weet de cobot voortdurend waar objecten, gereedschappen en onderdelen zich bevinden in positie en oriëntatie. Zo kan hij nauwkeurig grijpen en samenwerken, ook wanneer de werkplek of het licht verandert.
De technologie combineert camerabeelden en AI om de beweging en houding van objecten in realtime te volgen. Daardoor kan de cobot zich razendsnel aanpassen aan nieuwe situaties, zonder complexe herkalibratie of vaste opstellingen. Zo wordt een mobiele cobot echt plug-and-play inzetbaar voor verschillende taken en werkstations.
Lees meer over hoe realtime tracking cobots flexibeler maakt

7. Veiligheid bij verplaatsbare cobotcellen: hoe ROBUST bedrijven helpt voldoen aan de regels
Een mobiele cobotcel biedt flexibiliteit, maar stelt hoge eisen aan veiligheid. Zodra u een cobot koppelt aan andere machines of verplaatst binnen de productieomgeving, wordt u wettelijk integrator. U bent dan verantwoordelijk voor de veiligheid van het volledige systeem. Met de nieuwe Europese Machineverordening worden die verplichtingen duidelijker en strenger.
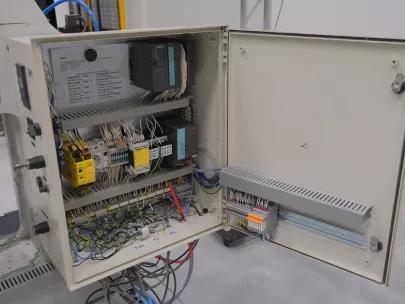
Binnen het ROBUST-project onderzochten Sirris en KU Leuven hoe KMO’s hier praktisch mee omgaan. Door realistische risicoanalyses, herconfigureerbare veiligheidszones en gevalideerde interfaces blijft flexibele automatisering werkbaar. Zo combineert u mobiliteit met veiligheid, zonder bij elke herinzet een volledige CE-procedure te moeten doorlopen.
8. Slimmer programmeren met cobots: hoe ROBUST inzet op programmeergemak voor flexibele automatisering
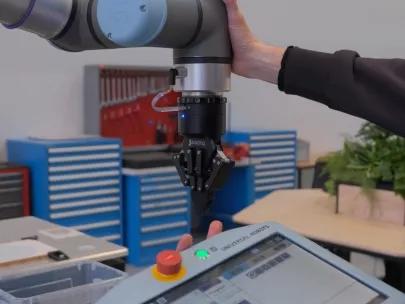
Cobots zijn pas echt rendabel in een high-mix, low-volume omgeving als ze snel herprogrammeerbaar zijn. Klassiek programmeren met een teach pendant werkt voor repetitieve taken, maar wordt te traag bij frequente productwissels. Programmeergemak is daarom een cruciale hefboom voor flexibele automatisering.
Binnen ROBUST werden verschillende programmeermethoden onderzocht. Teach by Demonstration, offline programmeren en parametrische programma’s verkorten de omsteltijd aanzienlijk. AI-gestuurde planning gaat nog een stap verder en laat cobots autonoom reageren op variatie. Zo verhoogt u de flexibiliteit én de return on investment van uw cobottoepassing.
Een casebook om uw eigen cobot te bouwen
Ontdek hoe Sirris en KU Leuven een robuuste, herconfigureerbare cobotkar hebben ontworpen voor toepassingen in de plaatverwerkende industrie. Download het COOCK+ ROBUST-casebook voor een praktische, stapsgewijze gids om uw eigen cobot te bouwen.
ROBUST | Reconfigurable cOBotic prodUction AsSistanT
ROBUST helpt plaatwerktoeleveranciers met 'high-mix-low-volume'-productie bij het automatiseren van repetitieve taken met behulp van mobiele, herconfigureerbare cobots. Omdat kleine reeksen en wisselende orders standaardautomatisering vaak in de weg staan, toont het project via demonstrators hoe cobots flexibel kunnen worden ingezet voor uiteenlopende taken zoals persen, lassen, ontbramen en verlijmen. ROBUST biedt bedrijven praktische handvatten en kennis om stap voor stap werk te maken van efficiëntere, (semi-)geautomatiseerde productie.
Living Lab Circulaire Economie Remanumaat (VNS.2023.0113) met financiële steun van VLAIO.